はじめに
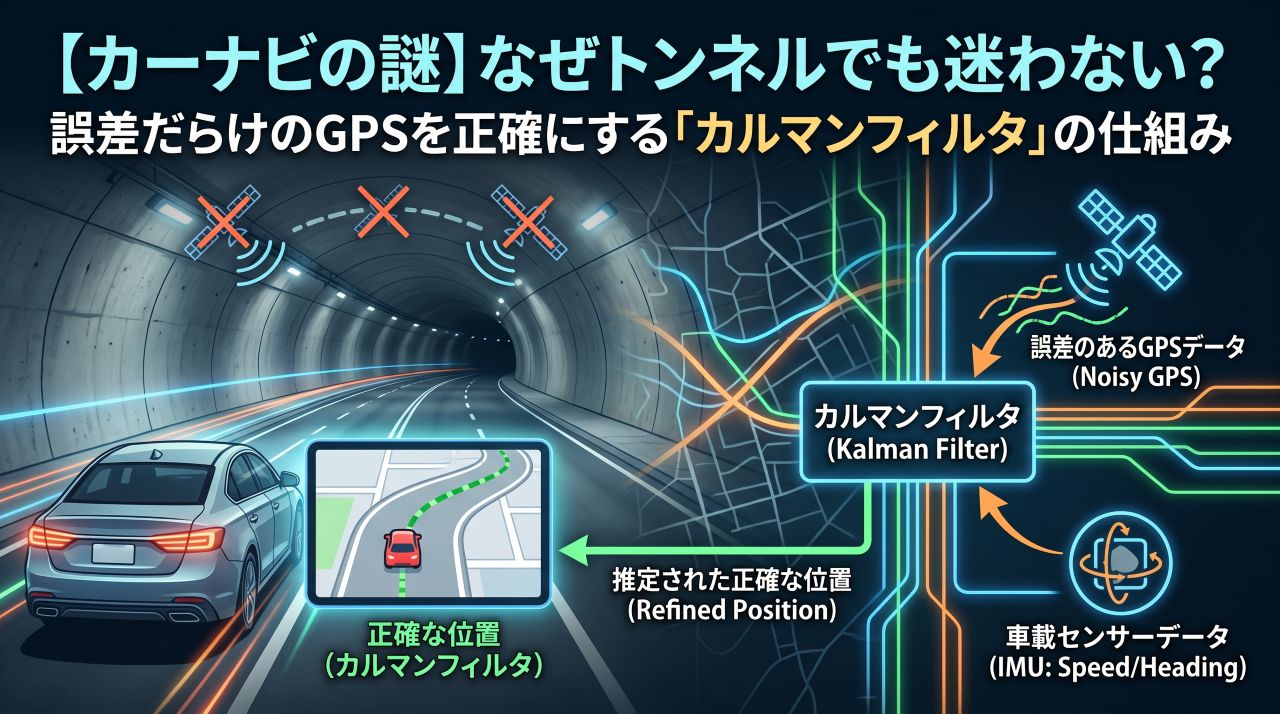
スマートフォンでマップを見ながら歩いているときや、車でドライブしているとき、「GPSの精度が悪くて現在地が川の中やビルの中にワープしてしまった」という経験はありませんか?実は、人工衛星から届くGPSの電波は、大気の影響や高層ビル、トンネルなどの障害物によって、日常的に数十メートル単位のズレや狂いが生じています。それにもかかわらず、カーナビは道路から外れることなく、驚くほど滑らかに自分の車を追跡し続けてくれます。
この「誤差だらけのデータから本当の正解をピタリと言い当てる」という魔法のような役割を果たしているのが、現代の自動制御やナビゲーション技術の心臓部である「カルマンフィルタ」という計算アルゴリズムです。
👇 本記事でわかる3つの重要ポイント 👇
- 【テーマ1】GPSが抱える誤差の正体と、カーナビが迷子にならない理由
- 【テーマ2】「予測」と「修正」を繰り返すカルマンフィルタの画期的な仕組み
- 【テーマ3】アポロ計画から自動運転、スマホまで広がる驚きの実用例
専門的な数式を一切使わずに、この天才的なアルゴリズムがどのようにして不確かな情報から「真実」を見つけ出しているのかを分かりやすく紐解いていきます。普段何気なく使っているナビゲーションの裏側に隠された、美しく賢いテクノロジーの世界をぜひ最後までお楽しみください。
GPSデータはなぜ狂うのか?カーナビが直面する大きな壁
カーナビやスマートフォンの地図アプリを開くと、画面上の青い点や自車のアイコンが、まるで最初からすべてを知っているかのように道路上をスムーズに進んでいきます。しかし、このアイコンの動きを裏側で支えているGPSの生データは、私たちが思っている以上に不安定で誤差だらけです。
人工衛星から届く電波の弱さとノイズ
GPSは、地球の上空約2万キロメートルを周回している複数の人工衛星から送信される電波を受信し、その電波が届くまでの時間を計測することで、受信機と衛星との距離を割り出して現在地を特定しています。しかし、宇宙から届く微弱な電波は、大気圏(電離層や対流圏)を通過するだけでも速度にわずかな遅れが生じてしまいます。
さらに地上には、電波を遮る山や森、そして都市部の鉄筋コンクリート製高層ビル群が存在します。電波がビルに跳ね返ってから受信機に届く「マルチパス」と呼ばれる現象が起きると、電波の移動距離が実際よりも長く計測されてしまい、位置情報に数十メートルから時には100メートル以上の大きな狂いが生じるのです。
トンネルや地下道で電波が完全に途切れる問題
さらに深刻なのが、トンネルの中や地下駐車場、地下道路に入った瞬間です。これらの場所では、空が見えないためGPS衛星からの電波が完全に遮断されてしまいます。もしカーナビがGPSの電波だけに頼っていたとしたら、トンネルに入った瞬間に画面上の自車マークは完全に停止するか、あちこちへ暴走してしまうはずです。
しかし現実のカーナビは、長い山岳トンネルや地下トンネルの中を走っていても、スピードに合わせて滑らかにアイコンが進み、出口を出た瞬間にもほぼ狂いなく現在地を維持しています。これこそが、複数のセンサー情報と計算アルゴリズムを組み合わせた技術の成果です。
「カルマンフィルタ」とは何か?誤差から真実を導く魔法の頭脳
この「誤差だらけのGPSデータ」と「GPSが届かない時間の空白」を完璧に補い、常に最も確からしい位置を導き出している計算手法こそが、1960年代に数学者ルドルフ・カルマンによって提唱された「カルマンフィルタ」です。
言葉のイメージと本来の意味
「フィルタ」と聞くと、コーヒーのフィルターやエアコンのフィルターのように、物理的に異物をこし取る網のようなものを連想されるかもしれません。カルマンフィルタも基本的な考え方は同じです。ただし、こし取る対象はゴミやホコリではなく、観測データに混ざり込んでいる「雑音(ノイズ)」や「偶然の誤差」です。
カルマンフィルタは、過去の動きに基づいた「数学的な予測」と、センサーが拾ってきた「不完全な観測データ」の2つを天秤にかけ、ノイズを取り除いて最も確率の高い真の数値をリアルタイムで推定し続けます。
2つの不完全な情報を掛け合わせて「最適解」を作る
カルマンフィルタの驚くべき強みは、「どちらの情報も完全には信用できない」という前提に立っている点にあります。
たとえば、車にはスピードメーター(車速パルス)や、進行方向の変化を測るジャイロセンサー、加速度センサーなどの「自律航法センサー」が搭載されています。これらのセンサーを使えば、「時速60キロでまっすぐ進んでいるから、1秒後には前方に約16.6メートル進んでいるはずだ」という予測を立てることができます。しかし、タイヤの摩耗やすべり、センサー自体のわずかなズレが積み重なることで、時間が経つほど予測には誤差が蓄積していきます。
一方で、GPSによる観測データは長期的な累積誤差はありませんが、瞬間瞬間のノイズが非常に大きく、前述の通り数十メートルのブレが日常茶飯事です。
カルマンフィルタは、この「徐々にズレていくけれど直近の動きは正確な内部センサーの予測」と、「瞬間的に跳ねるけれど全体としては正しいGPSの観測値」の両方を賢くブレンドします。それぞれの不確実性の度合い(確率的なバラつき)を常に計算しながら、今どちらの情報をどれくらいの割合で信じるべきかを毎秒何回も自動調整しているのです。
カルマンフィルタの基本サイクル:予測と更新のステップ
カルマンフィルタが裏側で行っている処理は、非常にシンプルで美しい2つのステップの無限ループで構成されています。それが「予測ステップ」と「更新(修正)ステップ」です。
ステップ1:未来の動きを数学的にシミュレーションする「予測」
まず最初に行われるのが、直前の状態をもとにした未来の予測です。車が直前までどの位置にいて、どの方向に、どれくらいのスピードと加速度で動いていたのかという物理法則(運動方程式)をベースに、「次の瞬間(たとえば0.1秒後)には、おそらくこのあたりにいるはずだ」という推定位置を計算します。
このとき、単に位置を予測するだけでなく、「この予測にはこれくらいの不確かさ(誤差の広がり)が含まれている」という信頼度も同時に計算して手元に保持しておくのがカルマンフィルタの賢い特徴です。
ステップ2:実際の観測データと見比べて修正する「更新」
次に、実際にセンサーやGPSから新しい観測データが届きます。当然、そのデータにはノイズが含まれており、ステップ1で立てた予測位置とは微妙にズレています。
ここでカルマンフィルタは、「予測の不確かさ」と「観測データのノイズの大きさ」を比較します。もしGPSの電波状態が良好でノイズが少なそうであれば、観測データを重めに信用して位置を修正します。逆に、ビル街などでGPSが大きく乱れていたり、トンネルに入って電波が途絶えたりした場合は、観測データを無視あるいは軽視して、内部センサーに基づいた自前の予測を信じる比率を高めます。
この「重みづけの調整比率」のことを、専門用語で「カルマンゲイン」と呼びます。カルマンゲインによって最適に補正された新しい位置が決まると、それを基盤にして再びステップ1の「次の予測」へとバトンを渡します。このサイクルを1秒間に何十回、何百回と繰り返すことで、ブレのない美しい軌跡が描き出されるのです。
身の回りで活躍するカルマンフィルタの実用例
カルマンフィルタはカーナビ専用の技術ではありません。現在では、空、宇宙、海、そして私たちが手にする小型電子機器に至るまで、ありとあらゆる動くシステムの中で不可欠な存在となっています。
アポロ計画:月面着陸を成功させた歴史的偉業
カルマンフィルタが一躍世界的な脚光を浴びた歴史的な舞台が、1960年代のアメリカ航空宇宙局(NASA)によるアポロ計画です。当時、人類を月に送り届けるアポロ宇宙船の軌道計算用コンピュータは、現在の一般的なスマートフォンよりもはるかに処理能力が低いものでした。
膨大なデータをすべて保存して過去から振り返って計算する余裕など到底ない過酷なリソース制限の中で、「直前の状態と最新の観測データだけを使って、リアルタイムに最小の計算量で軌道を修正できる」カルマンフィルタは、まさに救世主となりました。月面着陸船が無事に月面に降り立ち、地球へと帰還できた背景には、このアルゴリズムの完璧な働きがあったとされています。
自動運転車とロボットの自己位置推定
現代の最先端技術である「自動運転車」や「自律走行型お掃除ロボット」においても、カルマンフィルタは中核的な役割を担っています。これらのロボットは、カメラ、レーザーセンサー(LiDAR)、超音波センサー、車輪の回転計など、無数の異なるセンサーを同時に使いながら周囲の状況を把握しています。
それぞれのセンサーには、「暗闇に弱い」「雨や霧に弱い」「遠くの物体を測りにくい」といった長所と短所が必ず存在します。カルマンフィルタを拡張・発展させたアルゴリズムは、これらの異なる性質を持つセンサー情報を統合し(センサーフュージョン)、ロボットが「自分は今どこにいて、障害物はどこにあるのか」を高精度に把握し続けることを可能にしています。
スマートフォンやウェアラブル端末の姿勢制御
私たちのポケットの中にあるスマートフォンや、手首に装着しているスマートウォッチの中にもカルマンフィルタが息づいています。スマートフォンを傾けてゲームを操作したり、カメラの手ブレを自動で打ち消したり、画面の縦横を切り替えたりできるのは、内部に搭載された加速度センサーとジャイロセンサーのデータをカルマンフィルタが瞬時に処理し、端末がどのような角度で傾いているかを正確に推定しているからです。
なぜカルマンフィルタは今も最強のアルゴリズムであり続けるのか
誕生から半世紀以上が経過した現在も、人工知能やディープラーニングが急速に進化する中で、カルマンフィルタは決して時代遅れになることなく、最前線で使われ続けています。それには明確な理由があります。
驚異的な計算の軽さとリアルタイム性
ディープラーニングなどの大規模なAIモデルは、非常に賢い判断ができる一方で、膨大な電力と強力なプロセッサを必要とします。それに対して、カルマンフィルタは行列の基本的な四則演算だけで完結するため、非常に計算負荷が軽く、安価な小型マイコンの上でも瞬時に動作させることができます。
車やドローンの制御のように、「1ミリ秒の遅れが致命的な大事故につながる」ようなシビアな現場では、常に一定の極小の計算時間で安定して答えを出してくれるカルマンフィルタの信頼性が、何物にも代えがたい価値を持っています。
過去の全データを保存する必要がない合理的な仕組み
通常のデータ解析では、精度を上げようとすると過去の移動履歴やセンサー値をすべてメモリに蓄積し、全体を統計処理する必要があります。しかしカルマンフィルタは、「直前の推定結果」と「現在の観測値」さえあれば、それ以前の過去データをすべて消去してしまっても最高精度の計算を維持できます。
このメモリ消費の少なさとシンプルな美しさは、通信機器や組み込み機器にとって理想的な性質であり、IoTデバイスが爆発的に増えるこれからの時代においても極めて強力な武器であり続けます。
まとめ
普段私たちが利用しているカーナビが、トンネルの中でも迷わず、ビルの谷間でもブレずに現在地を教えてくれるのは、単にGPS衛星がすごいからだけではありません。地球上を移動する車の物理的な予測と、ノイズにまみれた観測データの間で常にバランスを取り、雑音を削ぎ落として真実の位置を導き出してくれる「カルマンフィルタ」という陰の立役者がいるおかげです。
不完全な情報しか手に入らない世界の中で、複数の不確かさを組み合わせて「最も信頼できる確かな一歩」を見つけ出すというその哲学は、工学の世界だけでなく、不透明な現代を生きる私たちの思考法にも通じる奥深い知恵と言えます。次に車に乗ってカーナビの滑らかな動きを目にしたときは、ぜひその裏側で毎秒行われている、賢く美しい計算のドラマに思いを馳せてみてください。